‘공 던지기’ 영상만 보고 휴머노이드 학습시켰다…AI로 로봇 훈련에 시간·비용 단축
곽소영 기자
수정 2026-10-15 17:57
입력 2026-10-15 17:57
구글, ‘제미나이 4 아르곤’으로 로봇 훈련
가상환경에서 시행착오 시뮬레이션 반복
AI가 영상 분석해 오차 줄여…스스로 학습
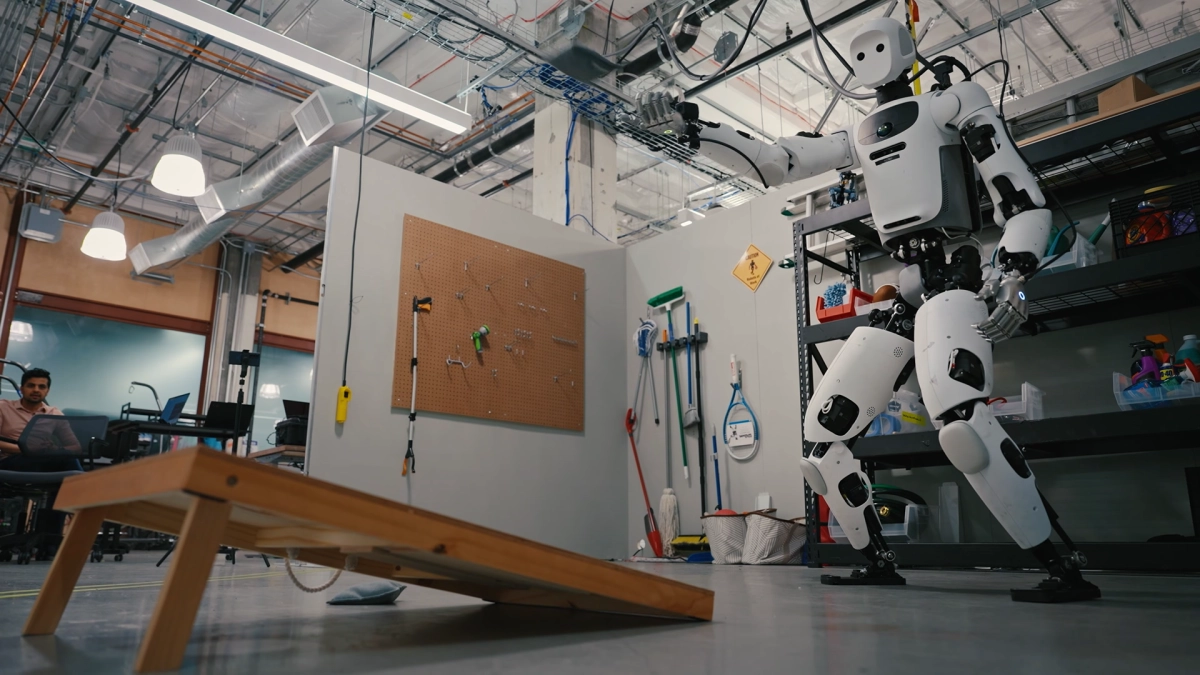
구글 딥마인드 유튜브 캡처
인공지능(AI) 고도화로 사람이 직접 로봇을 조종하지 않고도 휴머노이드 로봇을 학습시킬 수 있게 됐다. 사람이 동작을 일일이 입력해야 해 시간과 비용이 많이 들던 과거와 달리 로봇 훈련의 속도와 방식이 빠르게 변하는 모습이다.
15일 구글 딥마인드 유튜브에 따르면 구글 로봇 연구원들은 내부 테스트 과정에서 ‘제미나이 4 아르곤’(아르곤)을 활용해 ‘앱트로닉’사의 휴머노이드에 콘홀(모래주머니 던지기) 게임을 가르쳤다. 사람이 콘홀 게임을 하는 영상을 아르곤에게 보여주자 아르곤은 영상 속 사람의 움직임과 주변 환경을 분석해 로봇 훈련용 가상환경을 구축했다.
아르곤은 4단계의 훈련 과정을 거쳤다. 먼저 사람이 모래주머니를 던지는 영상에서 팔의 스윙 동작을 추적해 로봇의 관절과 손에 적용했다. 카메라를 이용해 목표 지점의 정확한 3차원(3D) 위치를 측정한 뒤 시뮬레이션을 통해 던지는 동작을 연습했다.
로한 타커 구글 딥마인드 엔지니어는 “아르곤은 영상 분석을 통해 무엇이 잘못됐는지 추론하고 오차 범위를 좁혀 나갔다”며 “스스로의 경험을 통해 배워나가는 모습”이라고 말했다.
사람이 움직이는 영상을 AI가 분석해 로봇에 적용하면서 로봇 학습에 드는 시간과 비용, 자원은 획기적으로 줄고 있다. 엔비디아는 ‘아이작 그루트 N1’을 개발해 실제 로봇 대신 가상환경에서 11시간 만에 75만개 이상의 합성 동작 데이터를 생성했다. 사람이 직접 로봇을 조작해 수집할 경우 약 6500시간, 9개월에 해당하는 데이터다. UC버클리 연구진은 지난해 가상공간에서 수천 대의 휴머노이드 시뮬레이션을 동시에 작동시켜 약 15분 만에 보행 동작을 훈련시키는 방안을 공개했다.
곽소영 기자
세줄 요약
- 영상 분석 AI로 휴머노이드 훈련 방식 전환
- 사람 동작·환경 해석해 가상환경 구축
- 시뮬레이션 학습으로 시간·비용 절감
Copyright ⓒ 서울신문 All rights reserved. 무단 전재-재배포, AI 학습 및 활용 금지
[ 내안의 AI 본성 분석 :
UNMASK ]
기사 읽는 습관에 숨겨진 당신의 MBTI는?
Q.
기사를 다 읽으셨나요? AI 퀴즈로 핵심 점검!
아르곤은 로봇 훈련용 가상환경을 어떻게 구축했는가?